ระบบตรวจจับช่องจอดว่างด้วย AI จากกล้อง CCTV
ภาพจากกล้องลานจอดช่วยบอกได้ว่าช่องไหนว่างและช่องไหนมีรถ เมื่อกำหนดขอบเขตช่องจอดและเลือกมุมกล้องที่เหมาะสม หน้านี้รวบรวมวิธีทำงาน ผลทดลอง และข้อจำกัดจากโครงการทดสอบของเรา เพื่อช่วยประเมินว่าลานจอดของคุณเหมาะกับแนวทางนี้หรือไม่
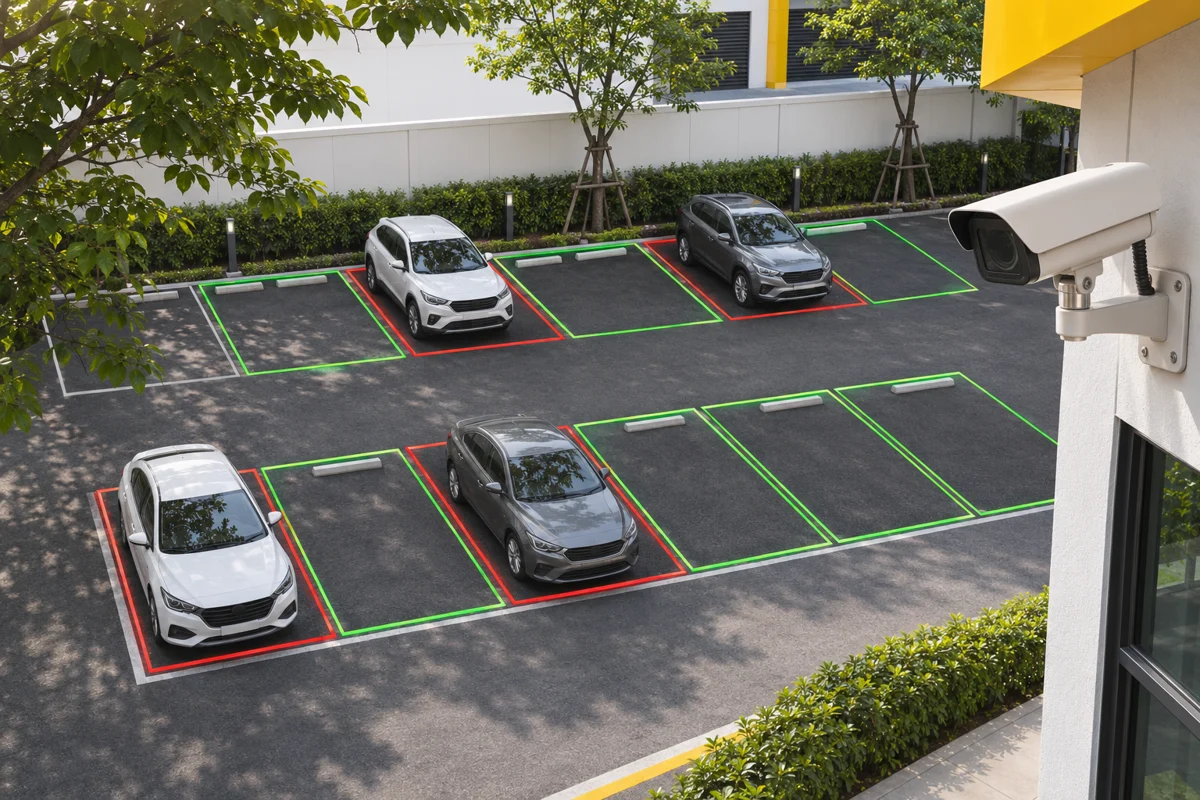
สถานะปัจจุบัน: ทดสอบด้วย LotVulture Community CPU engine และวิดีโอตัวอย่าง ยังไม่มีการตรวจคำตอบจริงครบทุกช่องทุกเฟรม จึงยังไม่ระบุความแม่นยำเป็นเปอร์เซ็นต์ และต้องทดสอบกับภาพหน้างานก่อนสรุปความพร้อมใช้งาน
วิดีโอสาธิตระบบตรวจช่องจอดว่าง
ชมวิดีโอสาธิตทั้ง 3 คลิปจากช่อง Dpark บน YouTube ประกอบการดูวิธีทำงานและผลทดสอบด้านล่าง
ระบบตรวจนับช่องว่าง , demo 1
วิดีโอสาธิต 30 วินาที แสดงภาพลานจอดมุมเฉียงข้างอาคาร มีรถจอดหลายคันและกรอบสีแยกแต่ละช่องจอด ช่วยให้เห็นตัวอย่างการแสดงสถานะช่องจอดบนภาพจากกล้อง CCTV
ระบบตรวจนับช่องว่างลานจอด , demo 2
วิดีโอสาธิต 8 วินาที แสดงภาพจากกล้องมุมสูงที่มองเห็นแถวช่องจอดกลางแจ้งและทางรถวิ่ง พร้อมกรอบสีเขียวบนช่องจอดที่กำหนดไว้ เพื่อประกอบการดูตำแหน่งช่องจอดในภาพรวมของพื้นที่
ระบบตรวจนับช่องว่างลานจอด , demo 3
วิดีโอสาธิต 8 วินาที แสดงกรอบและข้อความสถานะรายช่องบนภาพลานจอดในสภาพแสงน้อย เห็นแสงไฟรถภายในบางช่อง เป็นตัวอย่างการแสดงผลที่ต้องประเมินร่วมกับสภาพแสงและมุมกล้องจริง
วิดีโอเป็นตัวอย่างสาธิต การประเมินความเหมาะสมและความแม่นยำสำหรับลานจอดของคุณยังต้องทดสอบกับภาพหน้างาน
จากภาพกล้องสู่สถานะของแต่ละช่องจอด
- กำหนดขอบเขตช่องจอดบนภาพ ผู้ตั้งค่าลากกรอบตามมุมมองของกล้องทีละช่อง ระบบทดลองนี้ยังไม่ได้ค้นหาตำแหน่งช่องจอดทั้งหมดให้อัตโนมัติ
- วิเคราะห์ภาพตามรอบที่ตั้งไว้ AI ประเมินว่าภายในกรอบมีรถหรือไม่ การทดลองหลายกล้องตั้งรอบสแกนไว้ 60 วินาที จึงไม่ควรตีความว่าเป็นการอัปเดตทุกเฟรม
- แสดงผลพร้อมสถานะที่ประเมินไม่ได้ ช่องที่กล้องมองไม่ชัดต้องแยกออกจากช่องว่าง เพื่อไม่ให้จำนวนที่จอดว่างสูงกว่าความจริง
- ตรวจย้อนหลังและเทียบกับคนตรวจ ใช้ภาพ ประวัติ และผลรายช่องหาจุดผิดพลาด ก่อนพิจารณาเชื่อมต่อการแสดงผลหรือระบบอื่น
ในตัวอย่าง CCTV มุมเฉียง เรากำหนดกรอบไว้ 36 ช่อง โดยแสดงผล AI ตามเกณฑ์เดิม 30 ช่อง และแยก 6 ช่องบริเวณขอบภาพหรือที่มีต้นไม้บังเป็นสถานะมองเห็นไม่เพียงพอ จำนวน 36 ช่องเป็นขอบเขตที่เลือกทดลอง ไม่ใช่ความจุรวมของลานจอดนั้น
ผลทดสอบจริง: มุมกล้องมีผลต่อการอ่านช่องว่าง
ทดสอบเมื่อ 28 ตุลาคม 2569 ด้วย Community CPU engine ของ LotVulture ตารางนี้แสดงจำนวนผลทำนายจากเฟรมที่เลือกตรวจ โดยช่องเดิมที่ปรากฏคนละเฟรมนับเป็นผลทำนายแยกกัน ตัวเลขจึงไม่ใช่จำนวนรถหรือจำนวนช่องจอดที่ไม่ซ้ำ
| ตัวอย่าง | ขอบเขตทดสอบ | มีรถ / ว่าง / ไม่มั่นใจ | เวลา CPU เฉลี่ยต่อเฟรม |
|---|---|---|---|
| A: มุมเกือบดิ่ง | 12 ช่อง × 8 เฟรม = 96 ผล | 41 / 9 / 46 | 7.42 วินาที |
| B: กล้องสูงมองลงลาน | 8 ช่อง × 8 เฟรม = 64 ผล | 16 / 46 / 2 | 6.50 วินาที |
คลิป B มีผลที่ระบบจัดเป็น “ไม่มั่นใจ” น้อยกว่า A แต่ยังสรุปไม่ได้ว่าแม่นยำกว่า เพราะยังไม่ได้เทียบคำตอบจริงครบทุกช่อง และยังไม่ได้ยืนยันสถานที่ของทั้งสองคลิป
บทเรียนจากคลิปมุมต่ำในประเทศไทย
ในการทดลองคลิปหาดสมิหลา 6 ช่อง จำนวน 12 เฟรม รวม 72 ผลทำนาย ระบบจัดเป็นมีรถ 45 ผล ไม่มั่นใจ 27 ผล และว่าง 0 ผล ทั้งที่เห็นช่องว่างบางส่วนในภาพ ผลชุดนี้ยังไม่ดีพอใช้หน้างาน ภาพมีทั้งรถแถวหลังซ้อนกับช่องว่างและกรอบจากโปรแกรมเดิม จึงยังแยกสาเหตุจากมุมกล้อง กรอบช่องจอด และโมเดลออกจากกันไม่ได้
เวลา CPU เป็นค่าที่วัดบนเครื่องทดสอบซึ่งมีงานอื่นทำงานร่วมกัน ไม่รวมเวลาดึงภาพและบันทึกข้อมูล ไม่ใช่การรับประกันความเร็วของเครื่องที่จะติดตั้งจริง ส่วนจำนวน “ไม่มั่นใจ” เป็นการจัดกลุ่มความเชื่อมั่น ไม่ใช่อัตราความผิดพลาด
วิดีโอในหน้านี้ฝังจากช่อง Dpark บน YouTube ส่วนข้อมูลในตารางเป็นผลสรุปการทดลองตามขอบเขตที่ระบุไว้ ไม่ใช่การรับประกันผลสำหรับทุกลานจอด
ลานจอดแบบไหนควรเริ่มจากการตรวจภาพกล้อง
| สิ่งที่ควรตรวจ | ลักษณะที่ช่วยให้ทดลองได้ง่าย | จุดที่ต้องทดสอบเพิ่ม |
|---|---|---|
| มุมติดตั้ง | กล้องนิ่ง อยู่สูง เห็นแต่ละช่องแยกจากกัน | กล้องต่ำ รถแถวหน้าบังแถวหลัง |
| ขอบเขตภาพ | เห็นพื้นช่องจอดและตัวรถครบ | ช่องติดขอบภาพ ใต้ต้นไม้ หรือหลังเสา |
| แสงและสภาพอากาศ | มีตัวอย่างภาพช่วงเวลาที่ต้องใช้งาน | กลางคืน ฝน เงายาว และแสงย้อนยังต้องตรวจหน้างาน |
| ความถี่อัปเดต | กำหนดรอบตามจำนวนกล้องและกำลังเครื่อง | รถหมุนเวียนเร็วหรือจำเป็นต้องอัปเดตถี่มาก |
หากภาพจากกล้องเดิมเห็นช่องไม่ครบ อาจต้องปรับตำแหน่ง เพิ่มกล้อง หรือพิจารณา เซนเซอร์ตรวจจับช่องจอดรถ ตามลักษณะพื้นที่ การตรวจภาพเบื้องต้นช่วยกำหนดว่าควรทดลองแบบใดก่อนลงทุนติดตั้ง
แยกให้ออก: ตรวจช่องว่าง นับรถ และอ่านทะเบียน
โครงการนี้เน้นสถานะของช่องจอดแต่ละช่อง การ นับรถเข้า–ออก ใช้ติดตามจำนวนรถที่ผ่านจุดเข้าออก ส่วนการอ่านป้ายทะเบียนใช้ระบุตัวรถ ผลตรวจช่องว่างจึงไม่ได้ยืนยันว่าอ่านทะเบียน ค้นหารถ หรือควบคุมไม้กั้นได้แล้ว
เช่นเดียวกัน การนำจำนวนช่องว่างไปขึ้นป้าย LED หรือส่งต่อระบบบริหารลานจอดเป็นขั้นตอนเชื่อมต่อที่ต้องออกแบบและทดสอบเพิ่ม สำหรับโครงการนี้มีการทดลอง Dashboard ประวัติ และการแจ้งเตือนไปยังปลายทางทดสอบในเครื่อง ยังไม่ใช่หลักฐานการเชื่อมต่อกับอุปกรณ์หน้างานของลูกค้า
คำถามก่อนทดลองระบบตรวจช่องจอดด้วยกล้อง
ใช้กล้อง CCTV เดิมได้ไหม?
เริ่มจากตรวจภาพจริงได้ ต้องดูความนิ่ง มุมกล้อง ความละเอียด และการบังกันของรถ ยังไม่สามารถรับรองว่ากล้องเดิมทุกตัวใช้งานได้
ต้องวาดกรอบช่องจอดเองหรือไม่?
ต้องกำหนดขอบเขตแต่ละช่องก่อนในการทดลองนี้ หากกล้องขยับหรือปรับมุม ต้องตรวจว่ากรอบยังตรงกับช่องจอดหรือไม่
ระบบแสดงผลแบบเรียลไทม์หรือไม่?
อัปเดตตามรอบสแกน การทดลอง 4 กล้องตั้งไว้ 60 วินาทีต่อรอบ ความถี่ที่เหมาะสมต้องประเมินร่วมกับกำลังเครื่องและจำนวนกล้อง
ความแม่นยำเท่าไร?
ยังไม่ประกาศเปอร์เซ็นต์ เพราะไม่มีคำตอบจริงที่ตรวจอิสระครบทุกช่องทุกเฟรม ต้องทดสอบกับภาพหน้างานและเปรียบเทียบกับคนตรวจโดยแยกช่องที่มองไม่เห็นออกด้วย
ทดสอบก่อนติดตั้งอย่างไร?
ส่งภาพมุมกว้าง จำนวนช่องโดยประมาณ และความถี่ที่ต้องการอัปเดต เพื่อประเมินขอบเขตการทดลอง จากนั้นใช้คลิปที่ได้รับอนุญาตในหลายช่วงเวลาตรวจเทียบกับสถานะจริงก่อนสรุปผล
ส่งภาพลานจอดให้ประเมินความเหมาะสม
เตรียมภาพจากกล้องที่เห็นช่องจอด จำนวนกล้อง จำนวนช่องโดยประมาณ และช่วงเวลาที่ต้องการใช้งาน ทีมงานจะใช้ข้อมูลนี้ประเมินมุมกล้องและแนวทางทดลอง กรุณาส่งสื่อที่คุณได้รับอนุญาตให้ใช้และปิดข้อมูลส่วนบุคคลที่ไม่จำเป็นก่อนส่ง
ดูภาพรวม ระบบบริหารลานจอดรถ เพื่อเลือกแนวทางที่ตรงกับการใช้งาน